डीपलूप टीम · 2026-09-28
डुकर वाढ लक्ष्य: लक्ष्य वजनासोबत हलते
'तुमचा दररोज वाढीचा लक्ष्य काय?' हा चुकीचा प्रश्न आहे. वाढणाऱ्या डुकराकडे एक नाही - त्याकडे एक वक्र आहे, आणि तुम्ही गाठायला हवी ती संख्या प्रत्येक वजन पट्ट्यासोबत बदलते.
तोच आकार, तीन वेळा
तीन जेनेटिक्स कार्यक्रमांचे स्वतःचे टेबल एकत्र वाचा आणि आकार प्रत्येक वेळी तोच आहे. दररोज वाढ ग्रोअरमध्ये चढते, फिनिशरमध्ये शिखरावर येते, नंतर मंद होते. Topigs Norsvin चे TN Tempo वक्र 25 kg वर 657 g/day पासून 100 kg जवळ ~1,170 g/day शिखरापर्यंत, नंतर 150 kg पर्यंत ~1,070 परत. खाद्य रूपांतर उलट करते - ते फक्त कधीच वाईट होत जाते: Genesus gilts पट्ट्यांमध्ये 1.79, 2.50, 2.68, 2.84, 3.47 जातात. PIC त्याला प्रति स्टेज तीन स्तरांसह एंकर करतो: grow-finish लक्ष्य FCR 2.33 वर 955 g/day, सरासरी 927, हस्तक्षेप 835.
ते प्रवास कुठे संपतो त्यावरही सहमत नाहीत
PIC 126 kg लक्ष्य ठेवतो, Genesus 123-125, Topigs त्याचे वक्र 150 पर्यंत नेते. वजन श्रेणीविना 'फिनिशर ADG' दाखवा आणि तुम्ही तीन वेगळ्या प्रवासांची तुलना करता आणि त्यांना एक म्हणता. शिखर वाढ विभागते: Topigs चे ~1,170 g/day चे मॉडेल संभाव्यता विरुद्ध Genesus चे 930-1,030 चे फील्ड पट्टे. संख्या त्या वजन पट्ट्याशिवाय अर्थहीन आहे जिथे ती चिकटवते.
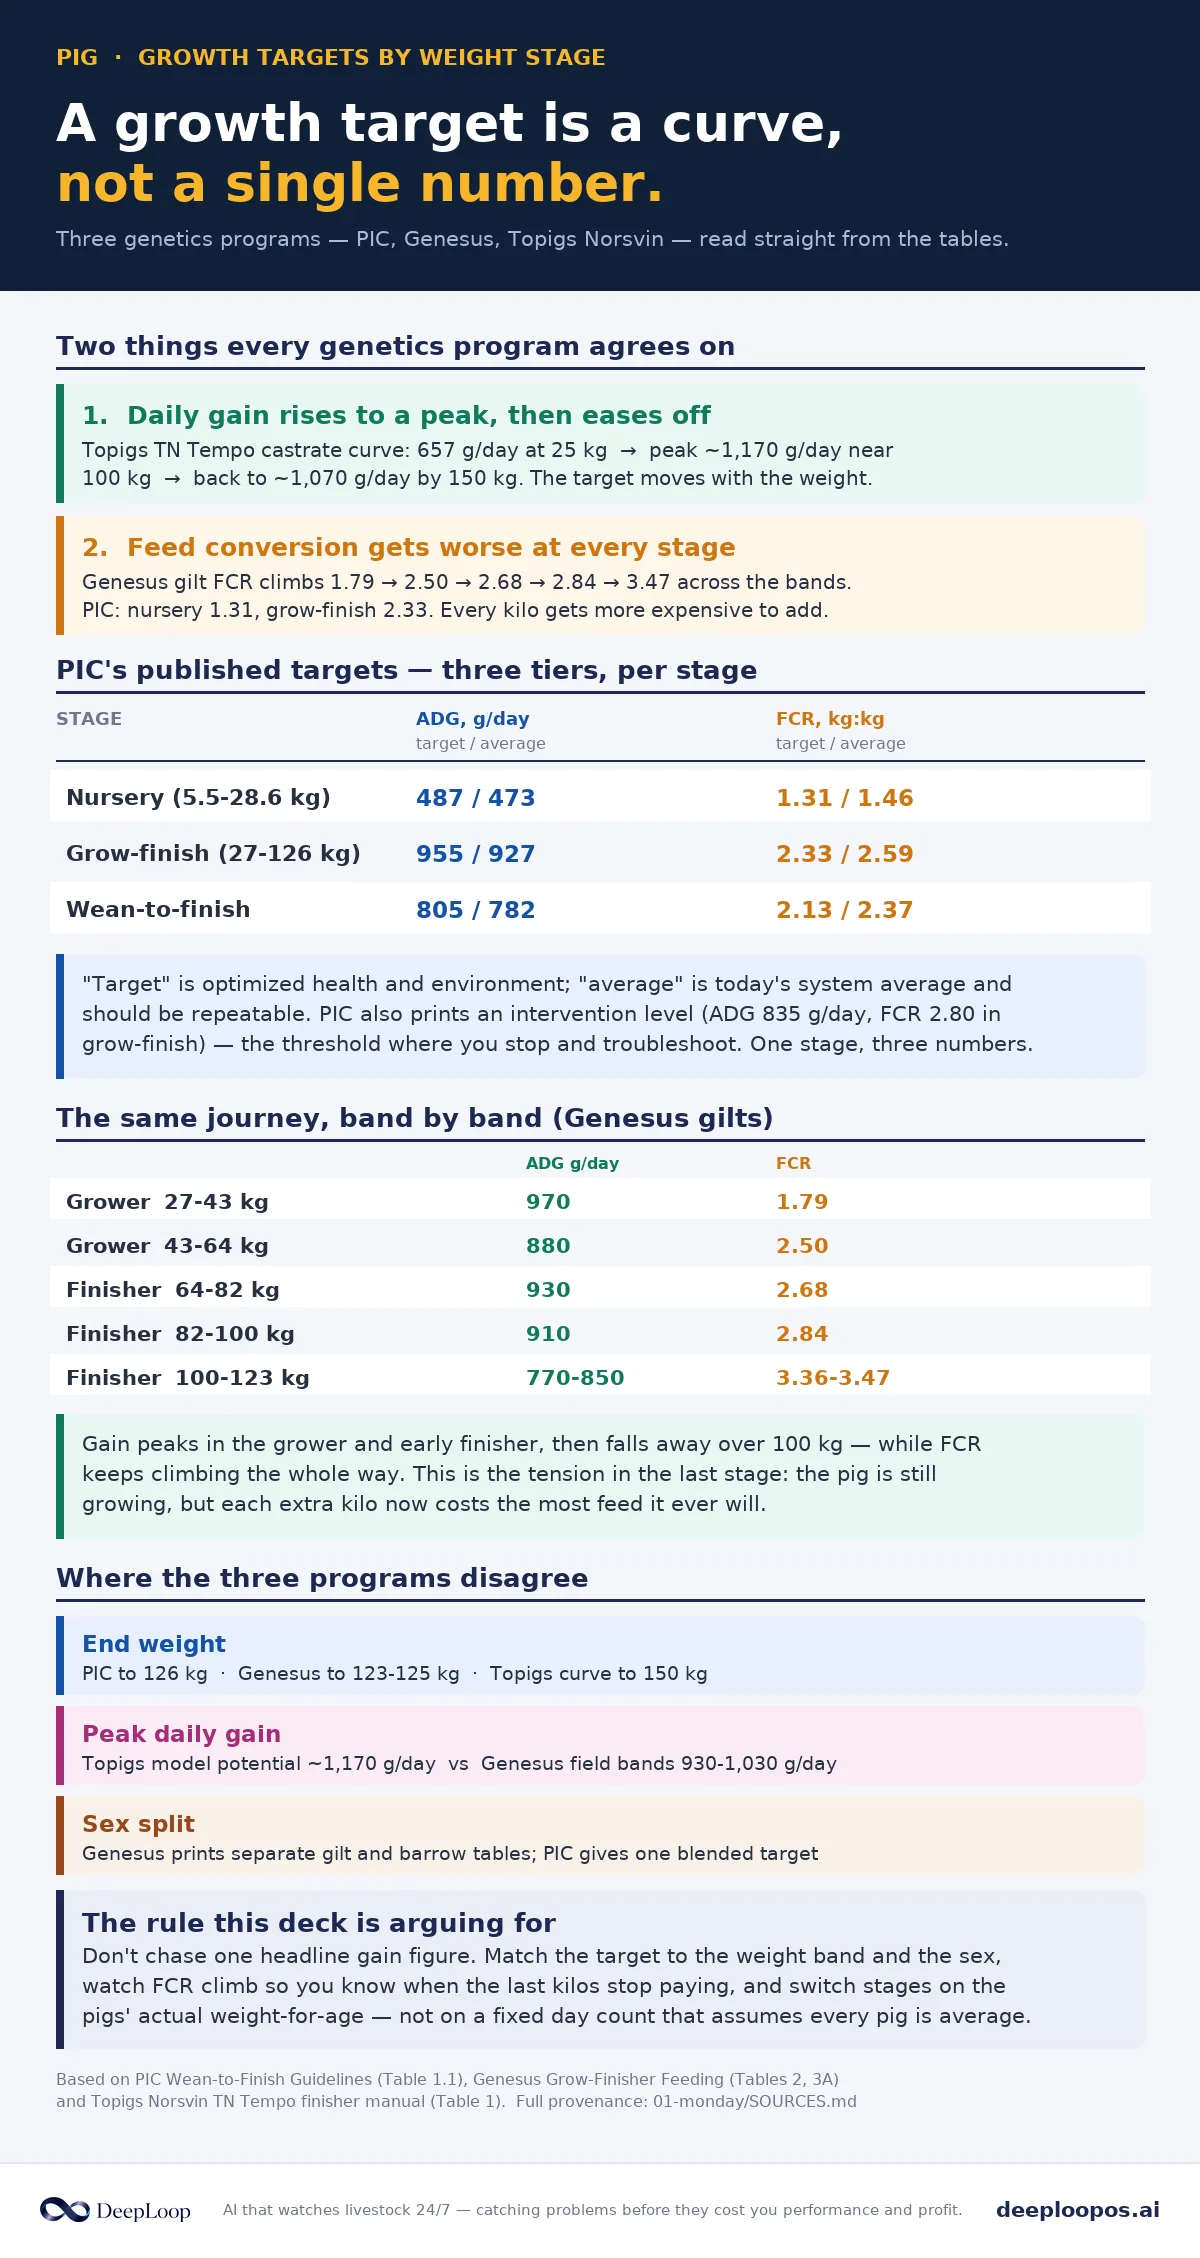
PIC, Genesus आणि Topigs Norsvin अंतर्गत वजन पट्टीनुसार दररोज वाढ आणि FCR - तोच वक्र आकार, प्रत्येक कार्यक्रमावरून पुन्हा रेखांकित.
कॅमेराने वक्र काढला
एका चिनी गटाने 106 वाढणाऱ्या-फिनिशिंग डुकर पेनवर गस्त डेप्थ-कॅमेरा सिस्टम चालवले आणि तपासण्यासाठी त्याच डुकरांना शेताच्या तराजूवर तोलले. 60-120 kg डुकरांसाठी कॅमेराची सरासरी त्रुटी 3.48 kg होती - साधारण 3.71% - तराजूशी r = 0.941 (P < 0.001) वर सहमत. कारण ते पंधरवड्याऐवजी दररोज तोलत होते, त्याचे वाढ वक्र मॅन्युअलपेक्षा चांगले फिट बसले, कमी AIC आणि BIC सह. दररोज वक्र डिफरन्शिएट केले जाऊ शकते: त्यांनी इन्फ्लेक्शन बिंदू - जिथे दररोज वाढ त्वरित होणे थांबते आणि घसरू लागते - 93.45 kg आणि 164.46 दिवसांवर, 831.66 g/day च्या कमाल वाढ दरावर शोधला.
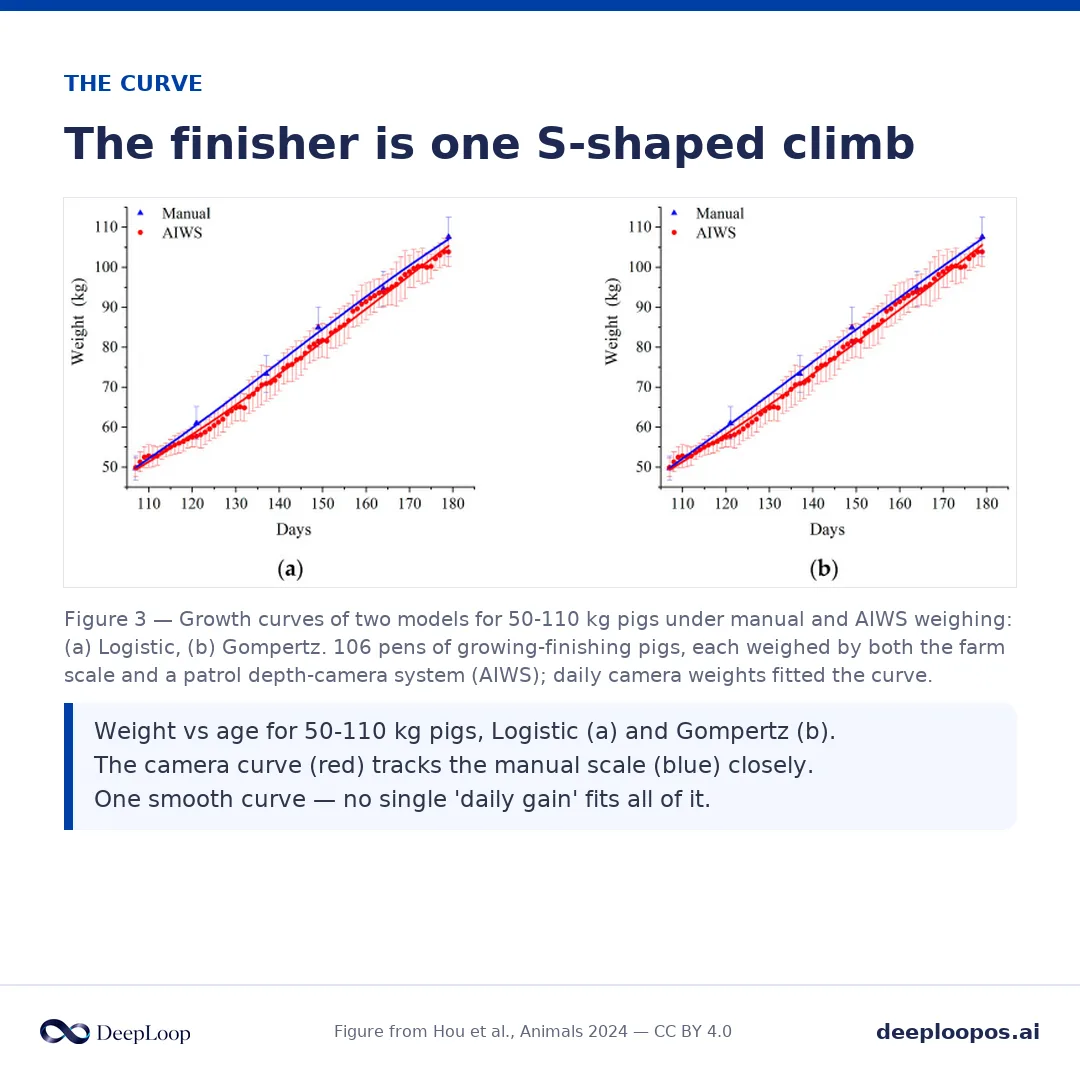
डेप्थ-कॅमेरा तोलण्याच्या अभ्यासातून - दररोज कॅमेरा वजने पंधरवड्याच्या मॅन्युअल तोलण्यापेक्षा वाढ वक्र चांगले फिट बसली आणि इन्फ्लेक्शन बिंदू शोधला.
बार्नसाठी एक संख्या, किंवा एक वक्र
फिनिशर लक्ष्य संपूर्ण बार्नसाठी एक संख्या म्हणून सेट करा आणि तुम्ही प्रत्येकला वेगवेगळे काही हवे असलेल्या वजन पट्ट्यांमध्ये सरासरी काढत आहात. कार्यक्रम gilts विरुद्ध barrows वर, शिखर वाढीवर, शेवटच्या बिंदूवर शांतपणे असहमत आहेत - आणि एक बार्न-व्यापी ADG त्यापैकी सर्व लपवतो. लक्ष्य एक वक्र आहे; त्यावरील एका बिंदूला व्यवस्थापित करणे म्हणजे प्रत्येक डुकर कुठे बसते हे माहीत असणे.
हे कुठे नेते आहे
याचे सर्व प्रत्येक डुकराच्या प्रत्यक्ष वजनावर बांधलेले आहे - ती संख्या जी बहुतेक बार्न संपूर्ण फिनिशिंग कालावधीत दोनदा मोजतात. DeepLoop ती दिवसागणिक वाचण्यावर काम करत आहे, जेणेकरून तुम्ही ज्या लक्ष्याचे व्यवस्थापन करता तो वक्र आहे ज्यावर डुकर प्रत्यक्षात आहे.